Новый промышленный манипулятор безопасен для человека в работе на производстве и выгодно отличается от известных аналогов. Впервые робот был представлен на форуме «Открытые инновации 2018» в Москве.
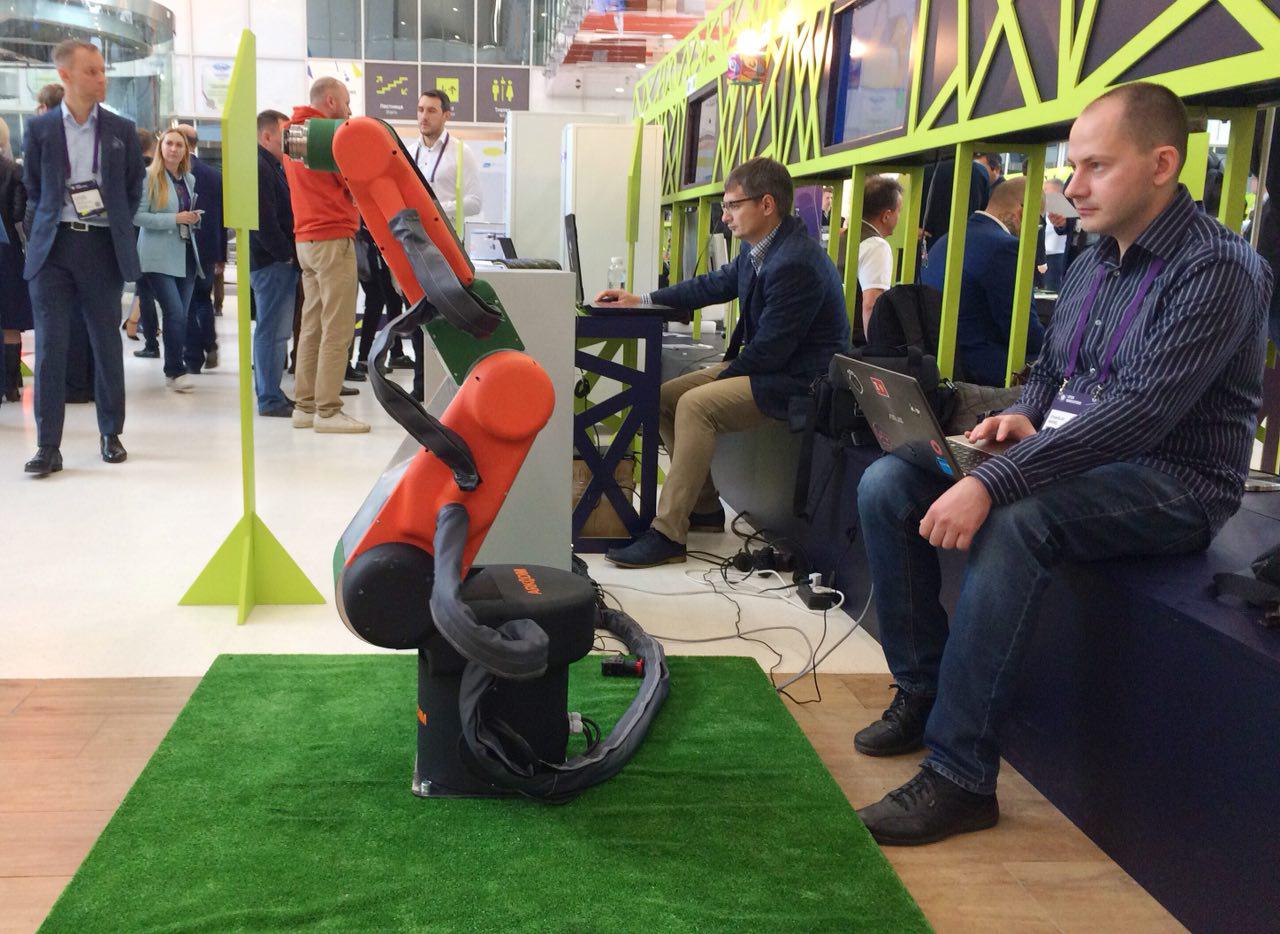
Коллаборативные, как и обычные промышленные, роботы предназначены для работы на индустриальных объектах. Однако, если промышленные роботы запрограммированы на действия без учёта работающих рядом людей и угрожают жизни и здоровью человека, то коллаборативные роботы (коботы) безопасны.
Внутри таких манипуляторов установлены датчики, которые следят за окружающей обстановкой, чтобы не причинить никому травмы.
Вместе с индустриальным партнёром компанией Аркодим сотрудники Центра технологий компонентов робототехники и мехатроники Университета Иннополис разработали собственного кобота с двойным энкодером — двумя датчиками, измеряющими углы поворота. Один из них расположен на вале двигателя, другой размещен на корпусе манипулятора.
Благодаря этому манипулятор чувствует внешние воздействия и при контакте с человеком моментально он это понимает и выбирает нужный сценарий поведения, начиная от простой остановки до комплексных сценариев. Это может быть обход препятствия или режим податливости, в котором человек может свободно перемещать робота. Схема управления нового робота и алгоритмы взаимодействия с внешней средой — главные отличия российского манипулятора от мировых аналогов. По словам разработчиков, известные аналоги используют дорогие силомоментные датчики. «Мы же пытаемся добиться тех же результатов, используя относительно дешевые двойные энкодеры», — поясняет Шамиль Мамедов, младший инженер-исследователь Университета Иннополис.
Глава центра Александр Климчик пояснил, что помимо алгоритмов специалисты ИТ-вуза разработали для манипулятора программное обеспечение, математические модели и методы идентификации:
-
кинематическая модель робота (положение рабочего инструмента робота относительно заданной системы координат);
-
эластостатическая модель робота (расчет и коррекция податливости робота для увеличения точности);
-
система управления на основе линеаризации обратной связью (упрощённое управление сложными процессами с помощью системы линейных уравнений);
-
определение точки контакта (коллизии) робота и внешнего объекта;
-
классификация коллизии (например, контакт с твёрдым объектом или человеком);
-
базовые реакции робота в зависимости от точки и типа коллизии с объектом.
«В России коллаборативного робота ещё никто не выводил на рынок. Сейчас мы совершенствуем систему взаимодействия робота с внешней средой и ищем потенциальных заказчиков», — добавил Климчик.